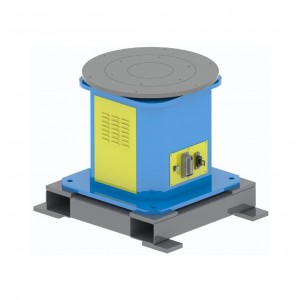
1. जटिल वर्कपीस के अनुकूल ढलने और वेल्डिंग रेंज का विस्तार करने की क्षमता
मोटी स्टील प्लेट फ्रेम और निर्माण मशीनरी की बाल्टियों जैसे बड़े या जटिल वर्कपीस के लिए, पोजिशनर वर्कपीस को घुमाता और स्थानांतरित करता है, जिससे रोबोट को भीतरी किनारों और कोनों जैसे 'अंधेरे स्थानों' में वेल्डिंग करने में मदद मिलती है। MA1400 जैसे अधिक पहुंच वाले रोबोट के साथ उपयोग किए जाने पर, यह अतिरिक्त लंबे या भारी वर्कपीस के लिए 'एक बार में क्लैम्पिंग, पूर्ण-स्थिति वेल्डिंग' प्राप्त कर सकता है, जिससे पुनः स्थिति निर्धारण की त्रुटियां कम हो जाती हैं।
2. मैन्युअल हस्तक्षेप को कम करें, दक्षता में सुधार करें और सुरक्षा सुनिश्चित करें।
वर्कपीस को बार-बार मैन्युअल रूप से समायोजित करने की आवश्यकता नहीं होती है, जिससे 'स्वचालित स्थिति निर्धारण और निरंतर वेल्डिंग' संभव हो पाती है और बैच उत्पादन में वेल्डिंग दक्षता 30%–50% तक बढ़ जाती है। यह पोजिशनर सुरक्षा अवरोधों के साथ समन्वय में काम करता है ताकि उच्च तापमान वाले वेल्ड और आर्क लाइट के साथ मानव संपर्क को रोका जा सके, जिससे सुरक्षा जोखिम कम होते हैं और वेल्डिंग गुणवत्ता में ऑपरेटर का हस्तक्षेप न्यूनतम होता है।
3. अनेक परिस्थितियों के अनुकूल ढलना, लचीले उत्पादन को बढ़ावा देना
यास्कावा रोबोट TIG/MIG/MAG प्रक्रियाओं को सपोर्ट करते हैं और इन्हें सर्वो या हाइड्रोलिक पोजिशनर के साथ जोड़ा जा सकता है। एल्युमीनियम या स्टेनलेस स्टील की वेल्डिंग करते समय, पोजिशनर कम गति पर सुचारू रूप से घूमता है जबकि रोबोट वास्तविक समय में समायोजन करता है, जिससे थर्मल विरूपण कम होता है। वर्कपीस के प्रकार बदलते समय, पोजिशनर तेजी से फिक्स्चर बदलता है, और रोबोट वर्कस्टेशन में व्यापक समायोजन किए बिना अनुकूलन के लिए प्रोग्राम का उपयोग कर सकता है।