

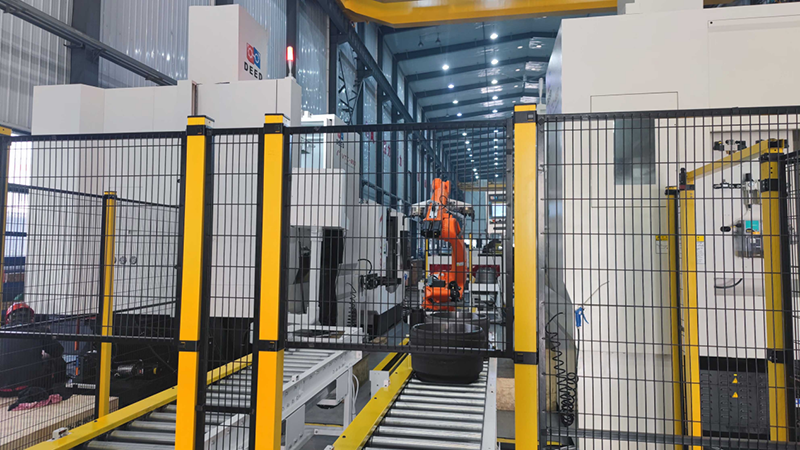
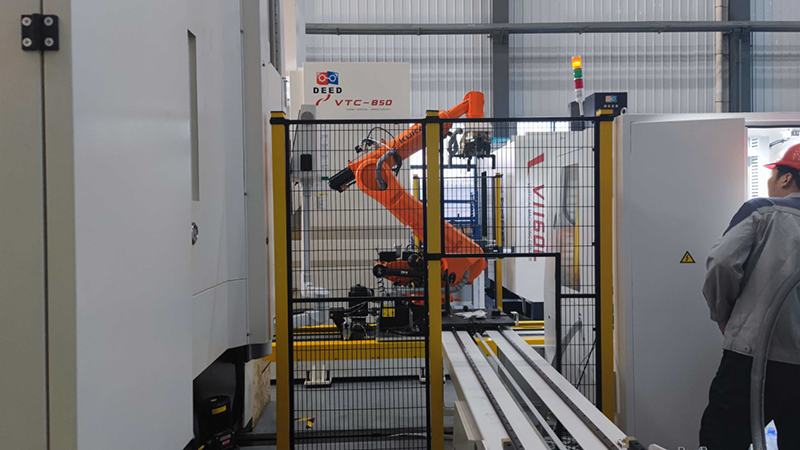
आज मैं आपके साथ ब्रेक ड्रम मशीन टूल के लोडिंग और अनलोडिंग वर्कस्टेशन का मामला साझा करना चाहता हूँ। इस परियोजना में एक हैंडलिंग रोबोट का उपयोग किया गया है, जो फीडिंग रोलर लाइन से सामग्री लेता है, कार को सेट करता है, पलटता है, मशीन टूल की लोडिंग और अनलोडिंग को जोड़ता है, और डायनामिक बैलेंस डिटेक्शन के बाद अनलोडिंग की सफाई करता है।
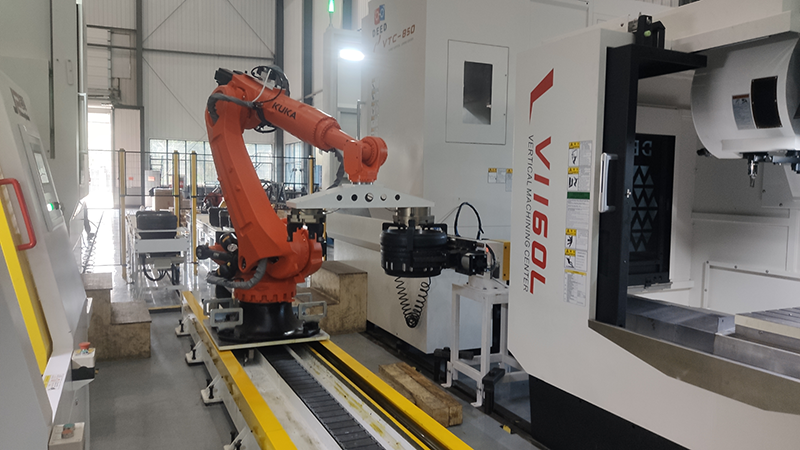
परियोजना की कठिनाई, वर्कपीस का अपेक्षाकृत अधिक वजन, प्रसंस्करण सटीकता की उच्च आवश्यकता, ऊर्ध्वाधर कार और ऊर्ध्वाधर प्रसंस्करण स्थिति में अंतर, जिसके परिणामस्वरूप क्लिप की दिशा में अंतर होता है, घुमाने की आवश्यकता होती है, और प्रसंस्करण सतह पर लोहे के चिप्स नहीं होने चाहिए।
इस परियोजना की मुख्य विशेषता यह है कि लोडिंग और अनलोडिंग कन्वेयर लाइनों को खंडों द्वारा नियंत्रित किया जाता है, जिससे भंडारण क्षमता बढ़ जाती है और संसाधित वर्कपीस के टकराने से सतह प्रसंस्करण की गुणवत्ता प्रभावित नहीं होती। रोबोट ग्रिप में दोहरी स्थिति वाली तीन पंजे वाली क्लिप (अंदर और बाहर) और घूमने वाली दो पंजे वाली बाहरी क्लिप का उपयोग किया गया है, जो न केवल कार की लोडिंग और अनलोडिंग को सक्षम बनाती है, बल्कि लोडिंग और अनलोडिंग की सटीकता भी सुनिश्चित करती है। वर्कपीस की सतह पर बचे हुए लोहे के बुरादे और कटिंग द्रव को हटाने के लिए उच्च दबाव वाली रिंग ब्लोइंग एयर का उपयोग किया गया है।
पोस्ट करने का समय: 18 दिसंबर 2023


